

同步带挡块做多高?不是越高越好,而是被这四条“边界”死死卡住
同步带挡块的高度设计,绝非“越高越稳”的简单判断,而是需要在“挡得住”、“弯得动”、“甩不飞”、“刮不到”四重约束下寻找最优解。本文系统解析了由工件防翻、带体绕曲、动态离心与回程干涉构成的工程边界,提供了从下限计算到上限校核的完整设计流程与关键经验公式,旨在帮助自动化设备设计者跳出经验误区,科学确定挡块高度,从源头保障输送系统的稳定与可靠。
同步带挡块做多高?不是越高越好,而是被这四条“边界”死死卡住
在珠三角遍布的自动化产线上,挡块同步带的应用越来越广。但很多工程师在设计挡块高度时,容易陷入“加高一点更保险”的直觉陷阱。结果往往是:要么挡块太高,皮带过早开裂;要么高度不足,工件在急停时翻倒。本文将为您厘清决定挡块高度的四道“硬边界”,帮您在约束中做出最优设计。
和不少设备工程师聊过挡块同步带的设计,发现一个挺常见的纠结:挡块到底做多高?做矮了怕挡不住,做高了又怕皮带坏得快。这感觉就像走钢丝,两边都是坑。
其实,挡块高度真不是拍脑袋定的。它是在四道硬性约束之间,寻找一个“刚刚好”的平衡点。这四道约束分别是:挡得住工件、皮带弯得动、高速甩不飞、回程刮不到。 设计时,必须在这四条边界围成的“盒子”里做选择。
第一道边界(下限):你得“挡得住”
这是挡块最基本的功能。高度不够,工件会翻倒、滑脱。
水平推送轻质件(如薄片、小盒):挡块高度达到工件高度的 30%到50% 通常就够了。主要作用是提供推力和防止回溜,太高了反而可能干涉上料机构。
立式或圆柱件(如瓶子、锂电池电芯):如果用双排挡块夹持,单侧挡块高度只要覆盖工件圆心以上约 1/3直径 的位置,就能实现有效对中定位。如果是单排挡块推送并急停,为了防止工件因惯性前倾翻倒,高度建议不低于工件高度的 60%。
爬坡或提升用的隔板:这时挡块主要起承托作用,高度需要达到工件高度的 80%到100%。但这里要注意,如果用的是AT5这类小节距皮带,即使需要这么高,也要小心,我们马上会说到第二道边界。
高动态工况:如果输送线启停加速度超过0.5个g(重力加速度),为了抵抗振动和冲击,建议在上述基础上再乘以 1.2 的安全系数。
第二道边界(上限,最易忽略):皮带必须“弯得动”
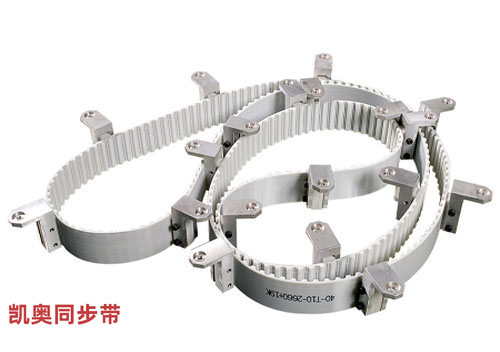
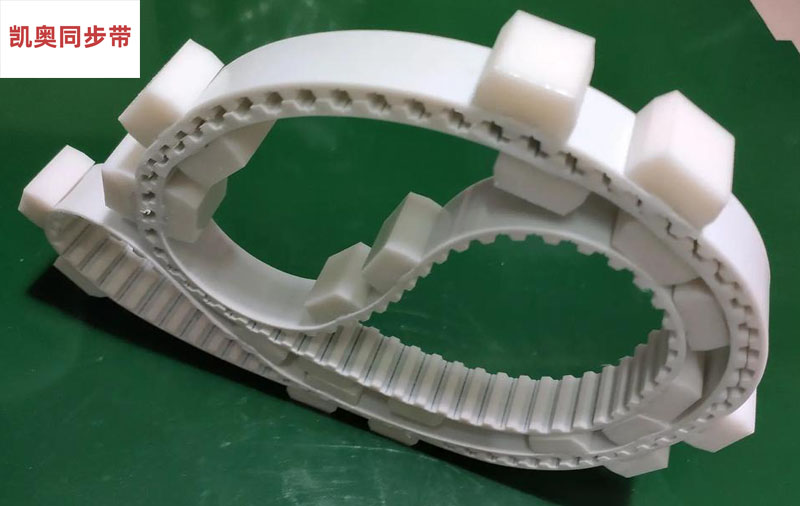
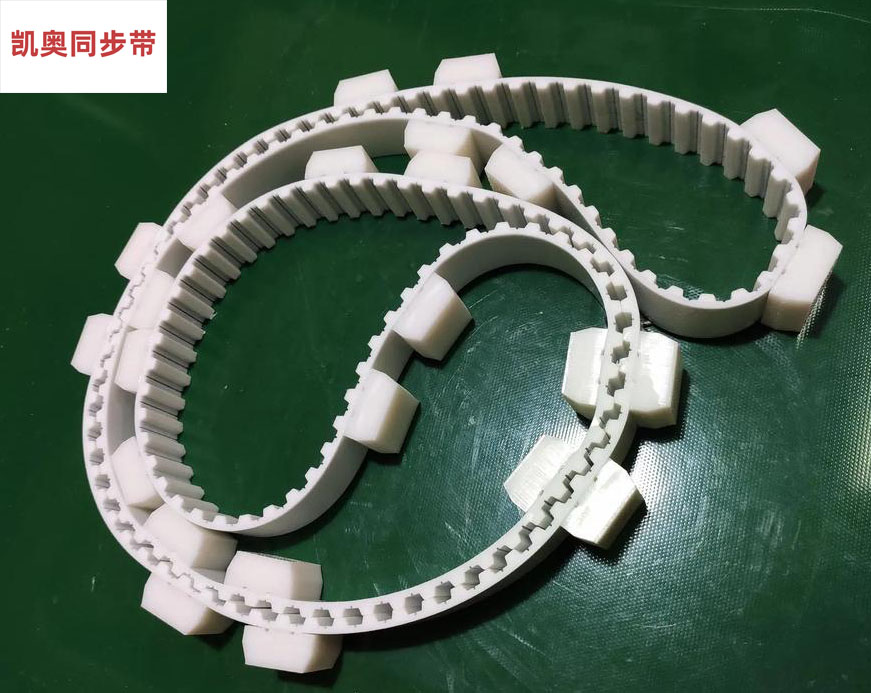
这是很多早期失效的根源。挡块是焊接或硫化在皮带背面的,当皮带绕过主动轮时,挡块根部会承受反复的弯曲应力。高度一旦超过某个极限,这里就会成为疲劳开裂的起点。
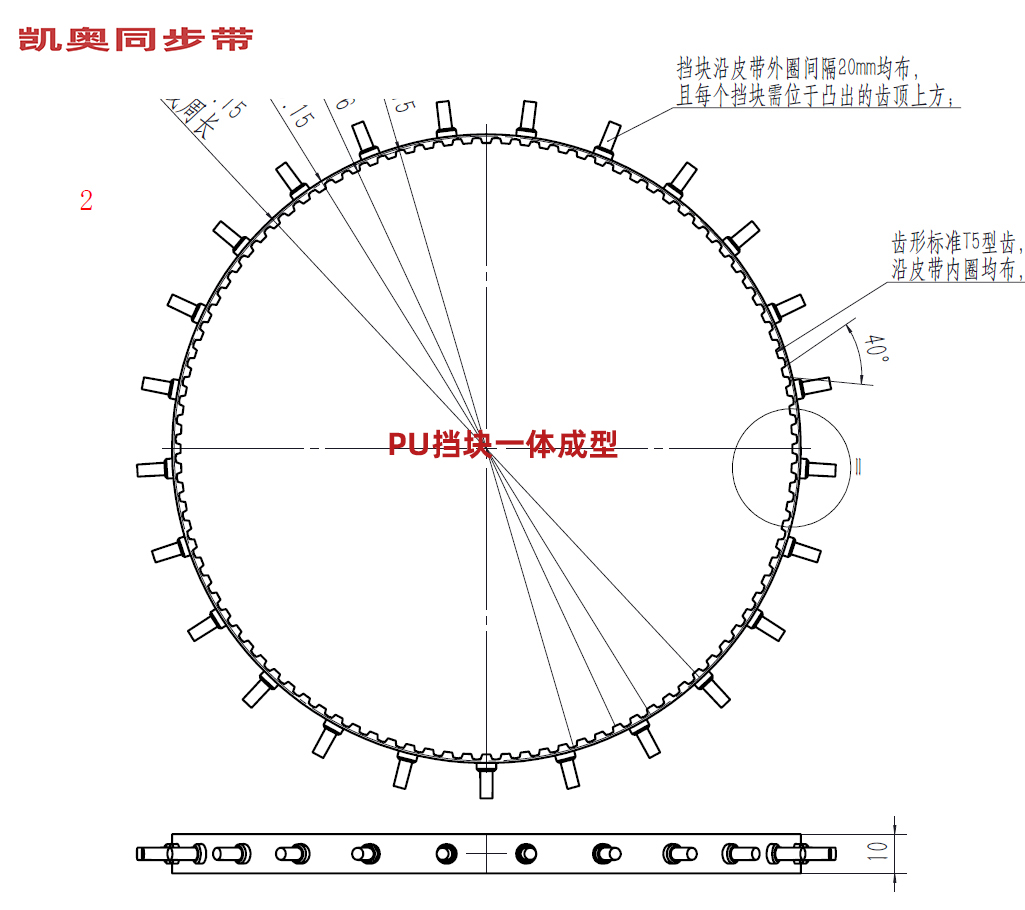
这个极限高度,主要受两个因素制约:主动轮直径 和 皮带节距。 一个经验法则是:挡块高度 (h) ≤ 0.25 × 主动轮直径 (D),同时 h ≤ 2.5 × 皮带节距 (P)。两个公式都要算,取更小的那个值。
举个例子更直观:
对于 AT10/T10 带(节距10mm),配合常用的Φ60mm主动轮。按第一个公式:h ≤ 0.25×60 = 15mm;按第二个公式:h ≤ 2.5×10 = 25mm。所以,15mm就是硬上限。如果做20mm高,短期内可能能用,但长期弯折下,热熔层极易发白、开裂,寿命可能只有几个月。
对于更小的 AT5/T5 带(节距5mm),配合Φ25mm小轮,上限可能只有 6mm左右。这也是为什么小节距皮带不适合做很高挡块的原因。
第三道边界(动态约束):高速下要“甩不飞”
当线速度上去后(比如超过1米/秒),离心力就成了主要敌人。挡块越高、越重,其根部受到的剪切力就越大,公式近似为 m·v²/R。粗略估算,速度每增加一点,挡块的许用高度就要打折扣。经验上,速度超过1m/s后,高度每增加1mm,许用速度可能要降低8%-12%。 所以,一条 AT10带在2m/s速度下运行,其挡块高度可能最好不要超过8mm,否则在高速启停的冲击下,有脱落风险。
第四道边界(空间约束):回程时“刮不到”
这条很简单,但图纸上却经常漏算:挡块高度 + 皮带厚度 + 安全间隙(通常2mm)必须小于皮带回程路径上的最小净空。否则,设备一开动,回程的挡块就会“咣咣”地敲击托板或机架。另外,如果是双排挡块夹持工件,挡块高出工件太多,也可能干涉上方的机械手或视觉光源。
当“高度”不够用时,“形状”来帮忙
很多时候,你觉得挡不住,第一反应是加高。但其实,优化挡块的形状往往比单纯加高更有效、更安全。
推方盒总歪斜:不如把挡块顶部做成带 R角导向 或者 前低后高的斜面(斜铲),可能3mm高就能把工件“铲”正。
圆柱件定位不稳:在挡块顶部铣一个 半圆槽,把工件“嵌”进去一部分,所需高度可能只要工件半径的40%,效果却好得多。
重件推不动:问题可能不在高度,而在接触面压强太大。解决方案是 加宽挡块与工件的接触面,或者在挡块背面 增加玻璃纤维补强条 来分散应力。
食品线怕积料:把挡块做成 梯形斜面,消除直角死角,即使高度稍大,也易于清洁。
给你的七步设计清单
面对一个具体项目,你可以按这个顺序来确定高度:
测量工件:高度H、重量m、重心、预估最大加速度a。
计算最低需求:根据工件类型和工况,用第一部分的系数k(0.3~1.0)计算 h_min = k × H。
校核弯曲上限:计算 h_max1 = 0.25 × D(主动轮直径);h_max2 = 2.5 × P(皮带节距)。取两者中较小的值。
考虑速度折扣:若线速度v > 1 m/s,将上一步的h_max乘以一个折扣系数,例如 [1 - 0.1×(v-1)]。
检查回程空间:确保 h + 带厚 + 2mm < 回程最小间隙。
确定最终值:最终高度h = max(h_min, 最小工艺高度2mm),且必须 ≤ 第4步得出的h_max。
优化形状:如果高度余量不足,优先考虑修改挡块形状(加导向、挖槽、改斜面),而不是冒险突破上限。
一个现实案例 假设用AT10带(节距10mm),主动轮Φ60mm,水平推送一个50mm高的纸盒,速度0.8m/s。
最低需求:纸盒轻,平推,取k=0.35,h_min ≈ 17.5mm。
弯曲上限:h_max1=15mm (0.25×60),h_max2=25mm (2.5×10),取15mm。
速度影响:0.8m/s < 1m/s,暂不考虑折扣。
结果:15mm的上限卡死了17.5mm的需求。此时,不应强行做到17.5mm,而应选择15mm的高度,同时将挡块顶部设计成梯形斜面。这样既满足了弯曲寿命要求,斜面结构也能更好地引导纸盒,实际效果可能比17.5mm的直角挡块更好。
如果您正在为一个具体的挡块输送方案纠结高度参数,比如用于锂电池电芯的定位、小型包装盒的分隔,或者爬坡输送,可以把您的带型(如AT10)、主动轮直径、工件尺寸和重量、运行速度这些信息提出来。在东莞及华南地区,凯奥(东莞)动力有限公司AORROW 的技术团队在处理此类定制化需求时,不仅会依据上述工程逻辑进行计算,更可以借助其疲劳测试中心的设备,对特定高度和形状的挡块进行动载疲劳测试,用数据验证设计的可靠性,避免后期失效。
总结 同步带挡块的高度设计,是一场在多维约束中寻求最优解的精密权衡。它考验的不仅是计算,更是对皮带力学性能、动态工况和空间布局的综合理解。
对于设备研发工程师,这意味着在设计初期就必须将皮带绕曲半径、运行速度等纳入考量,避免后期更改的昂贵代价。对于产线维护与管理者,理解这些边界有助于快速诊断挡块脱落、皮带开裂等故障的根源。对于采购与项目决策者,选择一家像 凯奥(东莞)动力有限公司AORROW 这样,不仅提供从 MXL到20MGT全系列同步带 及挡块定制,更具备深厚基础传动理论和实证测试能力的合作伙伴,能为您的非标设计提供从理论计算到样品验证的全流程支持,大幅降低项目技术风险。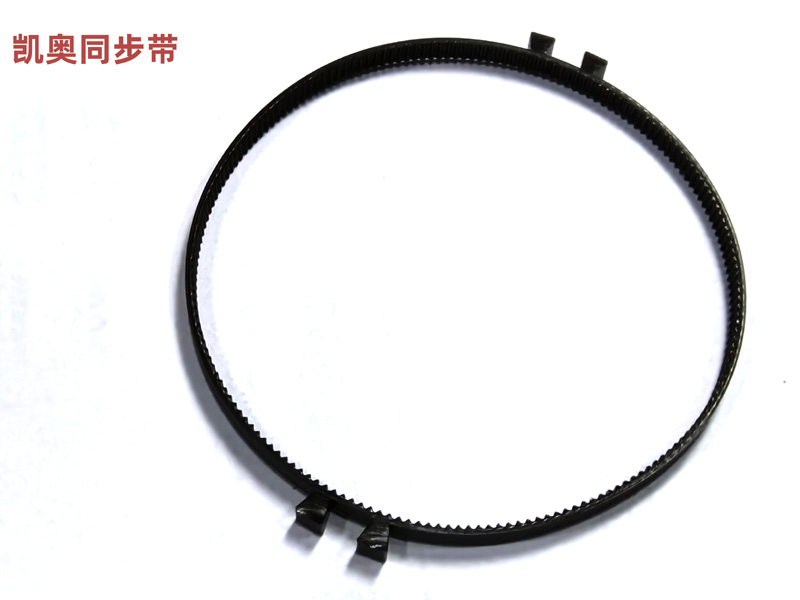
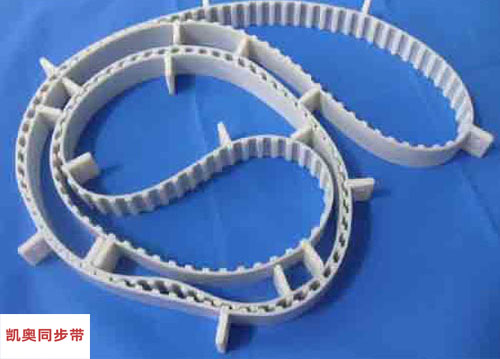
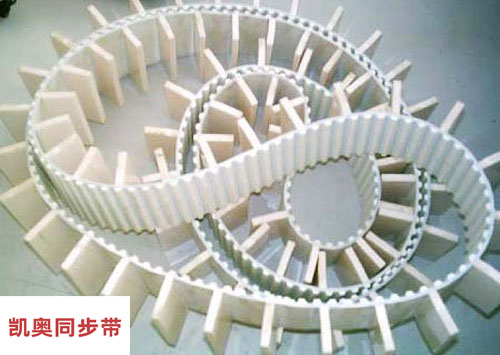
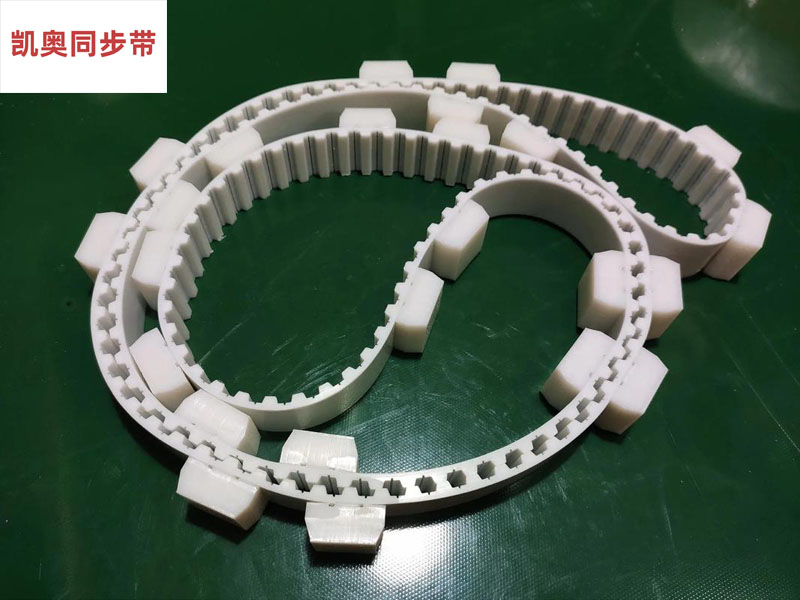
当高度被“卡脖子”时,请记住,优化形状往往是比突破极限更聪明、更可靠的解决方案。
|
|

